Cobertura
¿Qué parte de la ruta acordada se completa?
El primer robot · Inspección de invernaderos
Nuestro primer robot hace un trabajo: obtiene observaciones visuales comparables en una zona definida del invernadero. En cada piloto medimos qué tan útil es ese registro para tu equipo y qué cuesta producirlo.
Producto en desarrollo
Cada piloto empieza en una zona de cultivo delimitada. Un robot con cámara sigue una ruta planificada bajo la supervisión de tu equipo, registra lo que ve y entrega un registro de inspección verificable.
Acordar con el equipo la ruta, los puntos de observación y la frecuencia de inspección.
Capturar imágenes en la ruta prevista y registrar la cobertura completada.
Localizar observaciones por lugar y momento para decidir qué necesita atención.
Comparar el flujo con la inspección actual y otras alternativas adecuadas.
Empezar con una zona pequeña y estandarizada y un resultado acordado. Definir antes los criterios, la supervisión humana y el soporte necesarios.
¿Qué parte de la ruta acordada se completa?
¿Las imágenes son claras, comparables y fáciles de localizar?
¿Cuánta supervisión, intervención y mantenimiento necesita?
¿El registro ayuda al equipo a decidir con mejor información?
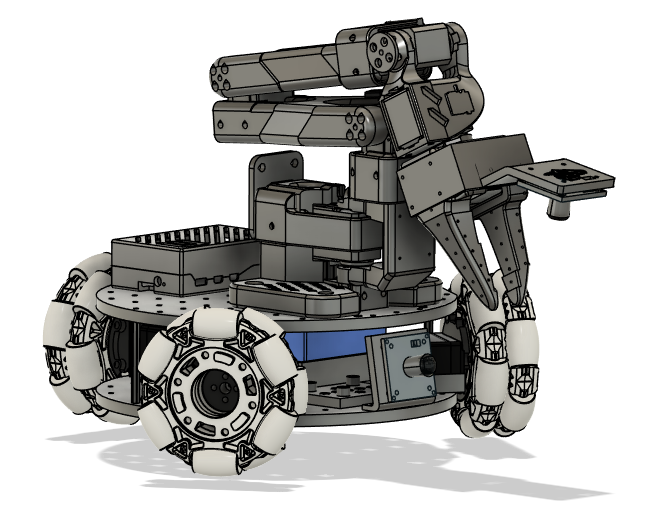
La plataforma de desarrollo combina una base móvil LeKiwi, cámaras y un brazo SO-101. La inspección visual supervisada es el primer uso. Sembrar, trasplantar, deshierbar y cosechar con herramientas específicas siguen en la ruta. En invernaderos, OpenFactory es la arquitectura de operación que conectará las tareas robóticas con riego, nutrientes y clima.
Construir el robot, el flujo de inspección y el registro que produce.
Probar la utilidad y el esfuerzo operativo en un entorno de invernadero acordado.
Desarrollar herramientas específicas e integración con OpenFactory mientras la evidencia orienta la expansión a viveros e investigación exterior.
Construye con nosotros
El trabajo empieza con un espacio de cultivo, una pregunta de campo o una tesis de inversión concreta.